图片来源 禾赛科技
文|肖漫
编辑|袁斯来
“我们不是为了卖激光雷达又造了一个 Kosmo。”在 Kosmo 发布会前,李一帆先明确了这一点。
Kosmo 是禾赛科技近日发布的三维世界数据引擎,由全球首款 8K 超高清 AI 空间相机 Kosmo One 和 AI 驱动的云平台 Kosmo World 组成。前者负责采集真实世界的空间信息,后者将这些信息重建为能够被 AI 理解、交互和训练的三维场景。
这是禾赛在激光雷达主营业务之外的一次延伸。过去,禾赛主要向汽车和机器人提供感知硬件;现在,它希望进一步参与物理 AI 的训练过程,把真实世界转化为可供 AI 使用的数据资产。
这也是李一帆从零部件提供商走向物理 AI 的核心基础设施提供商的第一步。
从激光雷达迈向物理 AI 核心基础设施
物理 AI 要真正走向规模化,至少需要解决两个问题:机器人如何在真实世界中完成动作,以及 AI 如何获得足够多、足够好的真实世界数据。
禾赛正在围绕这两个问题布局两项业务:机器人运动引擎与三维世界数据引擎。Kosmo 是后者首次系统性的产品化落地。
图片来源 禾赛科技
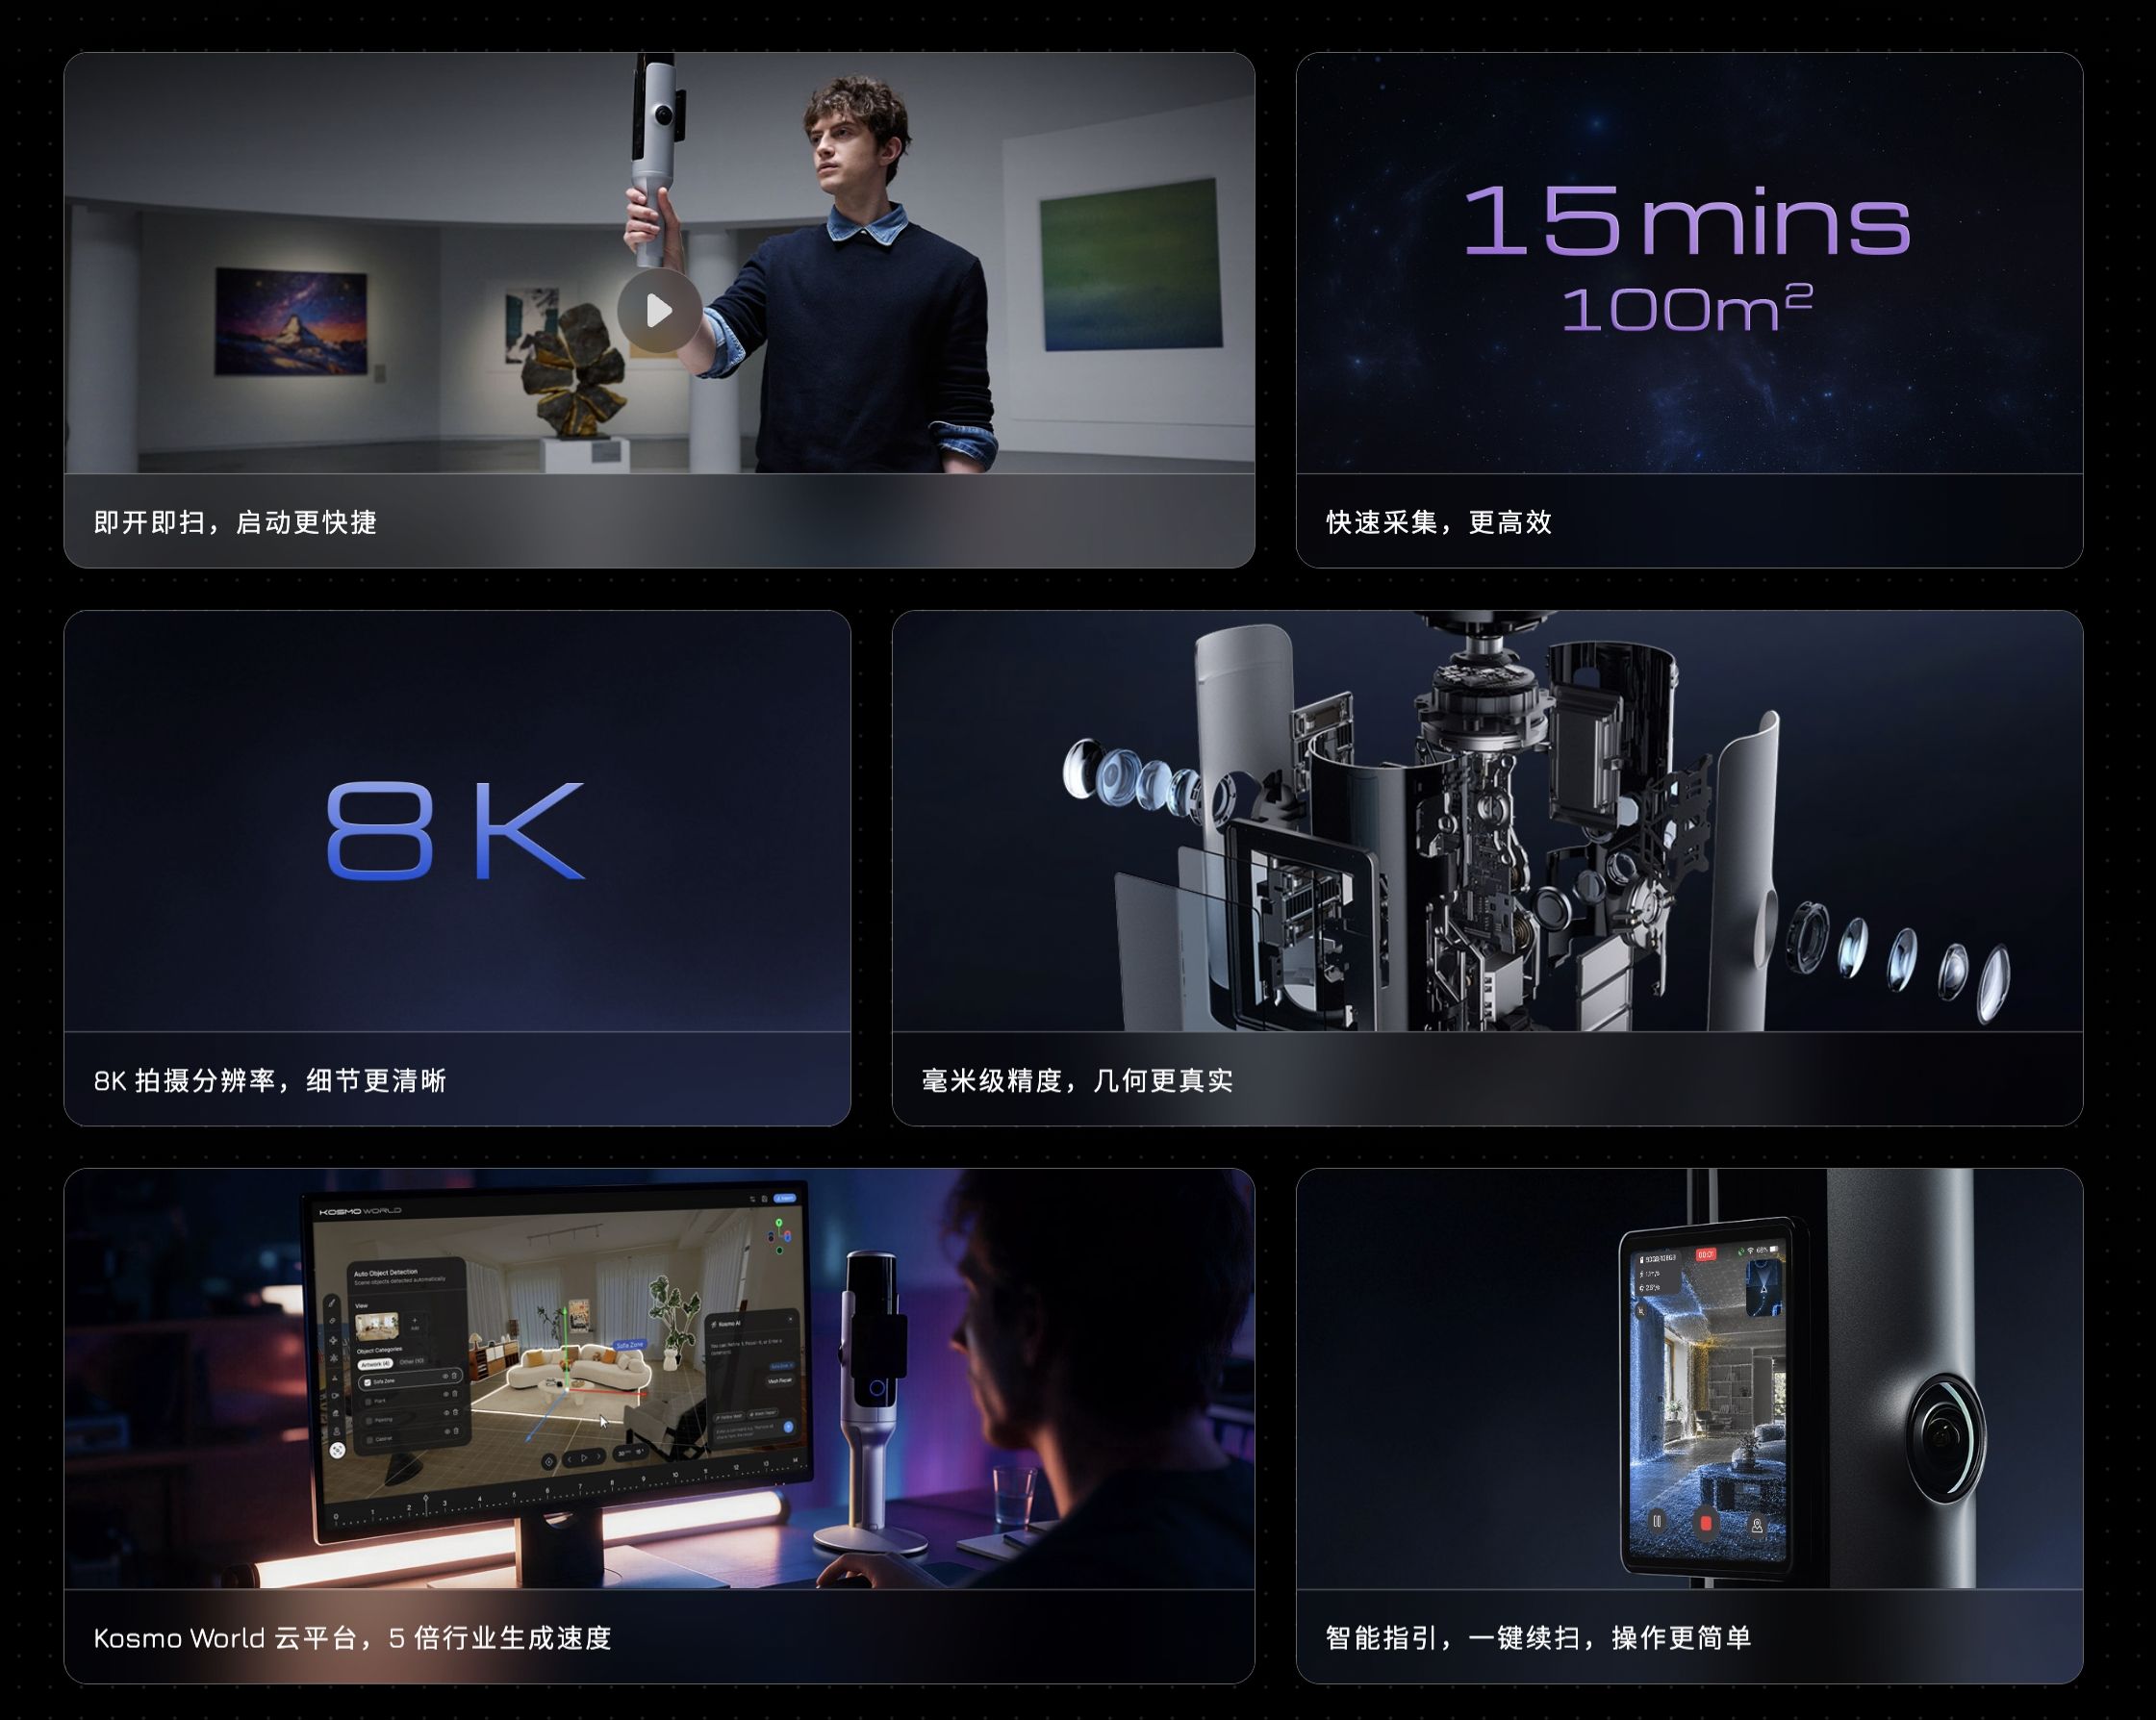
Kosmo One 是这套系统的数据入口。它将高空间分辨率激光雷达、8K 超高清影像系统、一英寸大底 CMOS 和高精度 IMU 集成在一台设备中,同步采集真实环境的空间几何、色彩、纹理和设备位姿信息。
它试图降低空间采集的门槛。Kosmo One 支持即开即扫、智能指引和一键续扫等功能。在普通室内场景中,完成 100 平方米空间的扫描约需 15 分钟。
不过,扫描出一个逼真的三维场景,还只是第一步。对于具身智能而言,场景不仅要看起来真实,还要能被机器人理解,并用于训练和验证动作,这也是 Kosmo World 的作用所在。
Kosmo World 的底层是禾赛自主研发的 AI 原生三维空间重建与理解系统 Kosmo Spatial Core(KSC)。它能够从同一份采集数据中,同步生成 3DGS、mesh 和 depth 三种形态的三维数据。
三种数据解决的是具身面临的不同问题。3DGS 负责还原场景的视觉外观,让机器人训练时看到的画面更接近真实世界;mesh 是由网格构成的三维模型,可以用于物体的拆分、建模与交互;depth 则提供空间距离信息,帮助机器人判断物体的位置和远近。
这意味着,真实空间不再只是一个供人观看的三维模型,而可以进一步转化为适合机器人训练和仿真验证的环境,即所谓的 sim-ready 数据。
李一帆认为,物理 AI 对真实世界数据的需求,很难仅靠生成式 AI 满足。
“如果你完全用 AIGC 去生成完全虚拟的训练数据,真正获得的新鲜的信息就很有限。”他的判断是,生成式 AI 可以基于已有信息补全场景,但如果缺乏新的真实世界信息,模型对现实环境的理解仍然有限,训练效果也会受到影响。
这并不意味着合成数据没有价值。对于具身智能,合成数据能够帮助开发者扩充训练场景、覆盖更多边界情况,但前提是生成的环境和物理规律足够可信,且能够补充真实数据中缺失的信息。Kosmo 想做的,是从真实世界获取高保真的空间信息,再借助 AI 重建与补全,将其转化为能够反复使用的训练资产。
李一帆认为,这条路径有机会同时缓解两个问题:仿真环境与真实环境之间的差距,也就是 Sim-to-Real Gap,以及在真实物理环境中采集训练数据的高成本。
李一帆将 Kosmo 的商业化分成了三个阶段。最直接的是硬件收入,即销售空间相机Kosmo One;其次是面向企业客户的数据与模型服务。客户提供场景,禾赛负责采集、重建并交付可用的三维模型,商业模式有些类似 MaaS(Model as a Service,模型即服务):客户购买的是处理后的结果,背后则涉及算力和模型生成服务。
更长期的目标,是将采集和重建形成的三维数据沉淀为可以反复使用的数字资产。李一帆希望,随着平台积累的空间模型越来越多,用户不必亲自扫描每一个场景,也能直接找到符合行业需求的资产。“这个可能需要至少 3—5 年才能建设出来。”他预计。
这意味着,Kosmo 的商业化并不只取决于相机能卖出多少台,还取决于它能否持续降低空间数据的采集、加工和使用成本,以及这些数据能否在不同客户和任务之间复用。
发布会上,禾赛 Kosmo 与银河通用机器人、原力灵机签署了战略合作,并展示了与迪士尼旗下皮克斯工作室(Pixar Animation Studios)、高德等合作的行业案例。这些合作所指向的,是三维世界数据在机器人训练之外的更多应用场景,例如影视媒体、文旅文博等。
禾赛打基底,Sharpa 上台前
“今天看似我们是在聊 Kosmo,但我觉得真正想跟大家交流和汇报的,不是 Kosmo 一个产品。”李一帆在发布会上说,“禾赛真正想讨论的是,从零部件提供商走向基础设施提供商的过程中,它看到了什么机会,以及为什么认为自己有能力参与其中。”
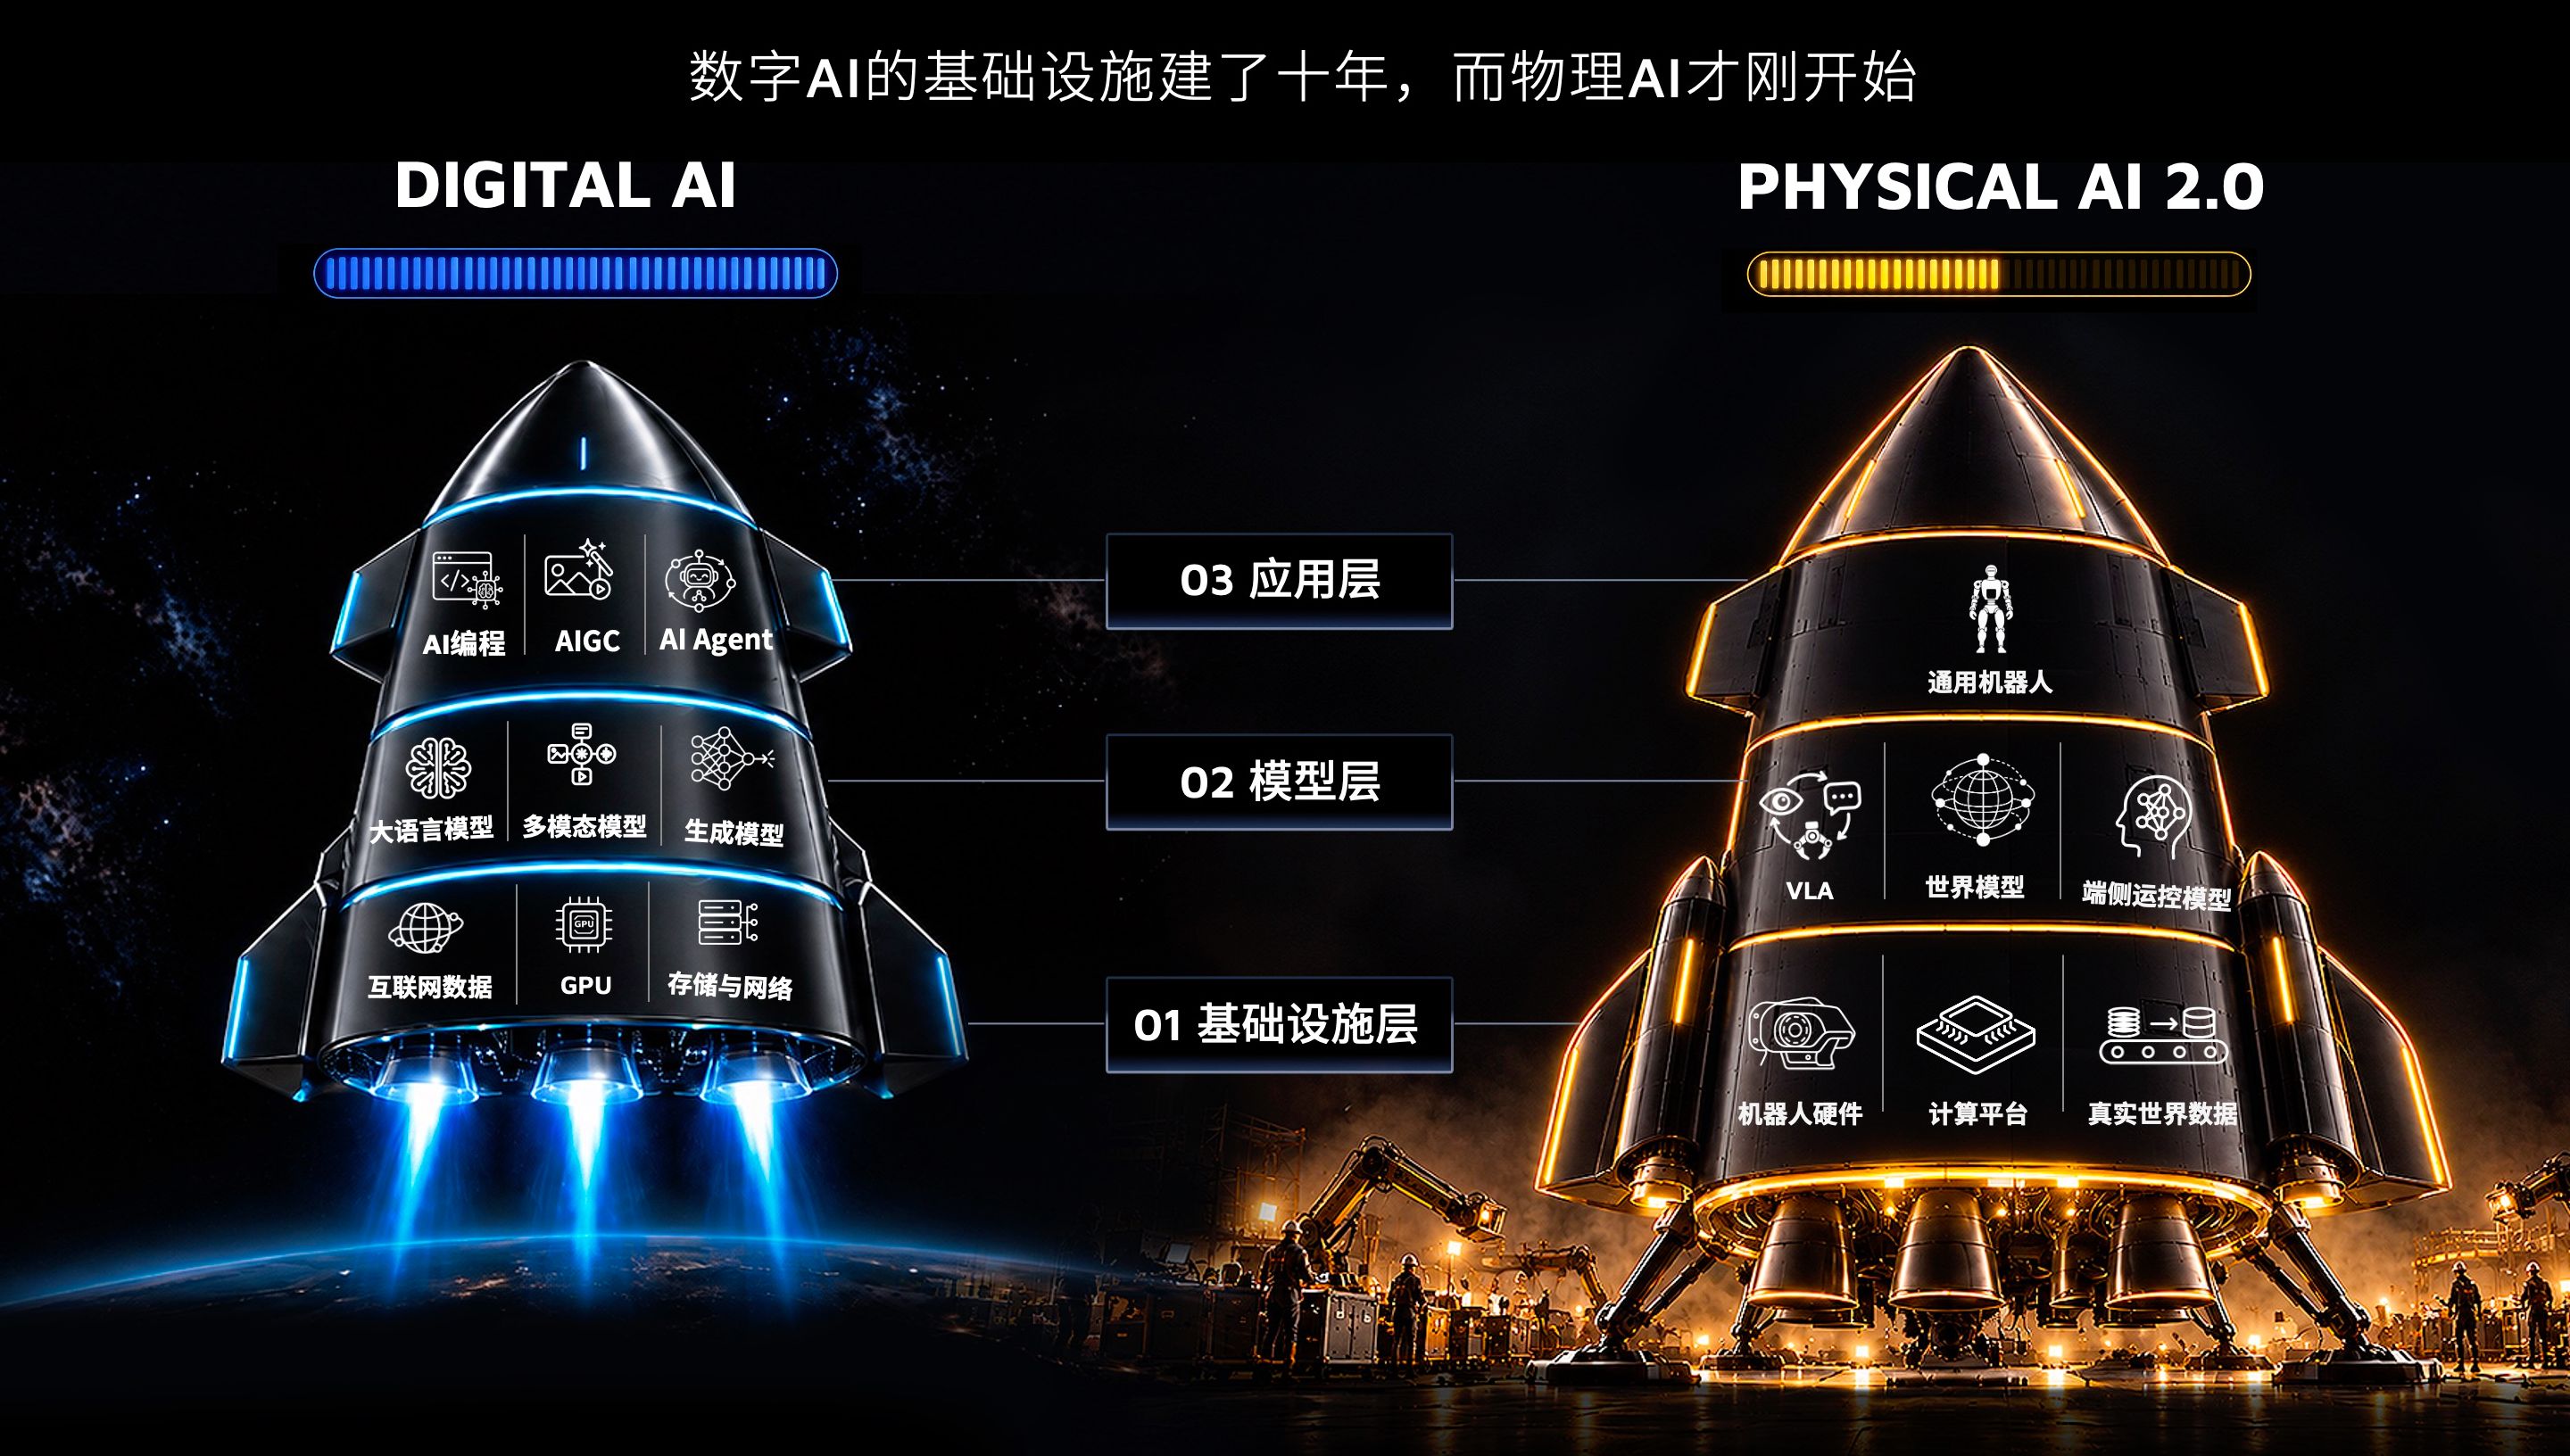
在他看来,物理 AI 2.0的终极目标是通用机器人。但目前,行业的注意力主要集中在模型和应用层,机器人硬件、计算和数据等底层基础设施,仍有大量问题没有解决。
图片来源 禾赛科技
李一帆认为,数字 AI 能够快速发展,一个重要前提是底层基础设施已经相对成熟。物理 AI 则不同:机器人需要在现实世界中移动、感知和操作,模型能力必须通过硬件执行,训练也离不开真实环境的数据。这是禾赛同时布局机器人运动引擎与三维世界数据引擎的原因。
李一帆强调,这并不是一次与原有业务割裂的转型,而是技术能力的外延。精密机械传动、芯片、伺服电机、电磁材料,以及集成、制造工艺和量产验证,都与禾赛此前积累的技术和工程能力存在关联。
Kosmo产品只是第一步,禾赛后续还会有机器人关节驱动器等产品布局。李一帆将驱动器的重要性类比为电动汽车时代的电池,会直接影响整机性能、成本和产品化进程。
禾赛的思路是,让机器人真实的动作需求反过来定义硬件,即 AI-Defined Hardware。硬件不应只是被动承接算法要求的部件,还需要根据 AI 在真实环境中的任务需求,重新设计驱动能力与机械结构。
Sharpa 是这套思路的另一端落点。
Sharpa 的灵巧手拥有 22 个主动自由度,首款旗舰触觉灵巧手 Wave(W01)正是基于禾赛的动力模组打造。禾赛称,相比同类产品,其动力模组体积缩小了 37%,功率密度提升至 3 倍。
截至 2026 年第二季度末,禾赛动力模组累计交付超过 1 万套,产品也正从灵巧手模组向全身关节模组拓展。公司预计,2027 年动力模组出货量将达到六位数。
Sharpa 在操作端积累了大量需要验证的想法,能够较快地反馈给禾赛团队;禾赛改进动力模组后,又可以迅速交由 Sharpa 测试,形成研发闭环。
十年前,从激光雷达出发,禾赛已经具备了空间感知、芯片设计、精密制造和规模交付等能力。现在,它希望将这些积累延伸到更大的产业链环节中。
但基础设施业务与零部件业务的成功条件并不相同。动力模组需要证明性能、可靠性和成本优势,Kosmo 则还需要证明生成的数据能够切实改善训练效果,并且在不同场景中形成可重复的价值。
禾赛的 2.0 能否成立,最终不只取决于它推出了多少新产品,而取决于这些底层能力能否成为机器人公司真正愿意采用、持续使用的基础设施。
- 收藏